参考设计
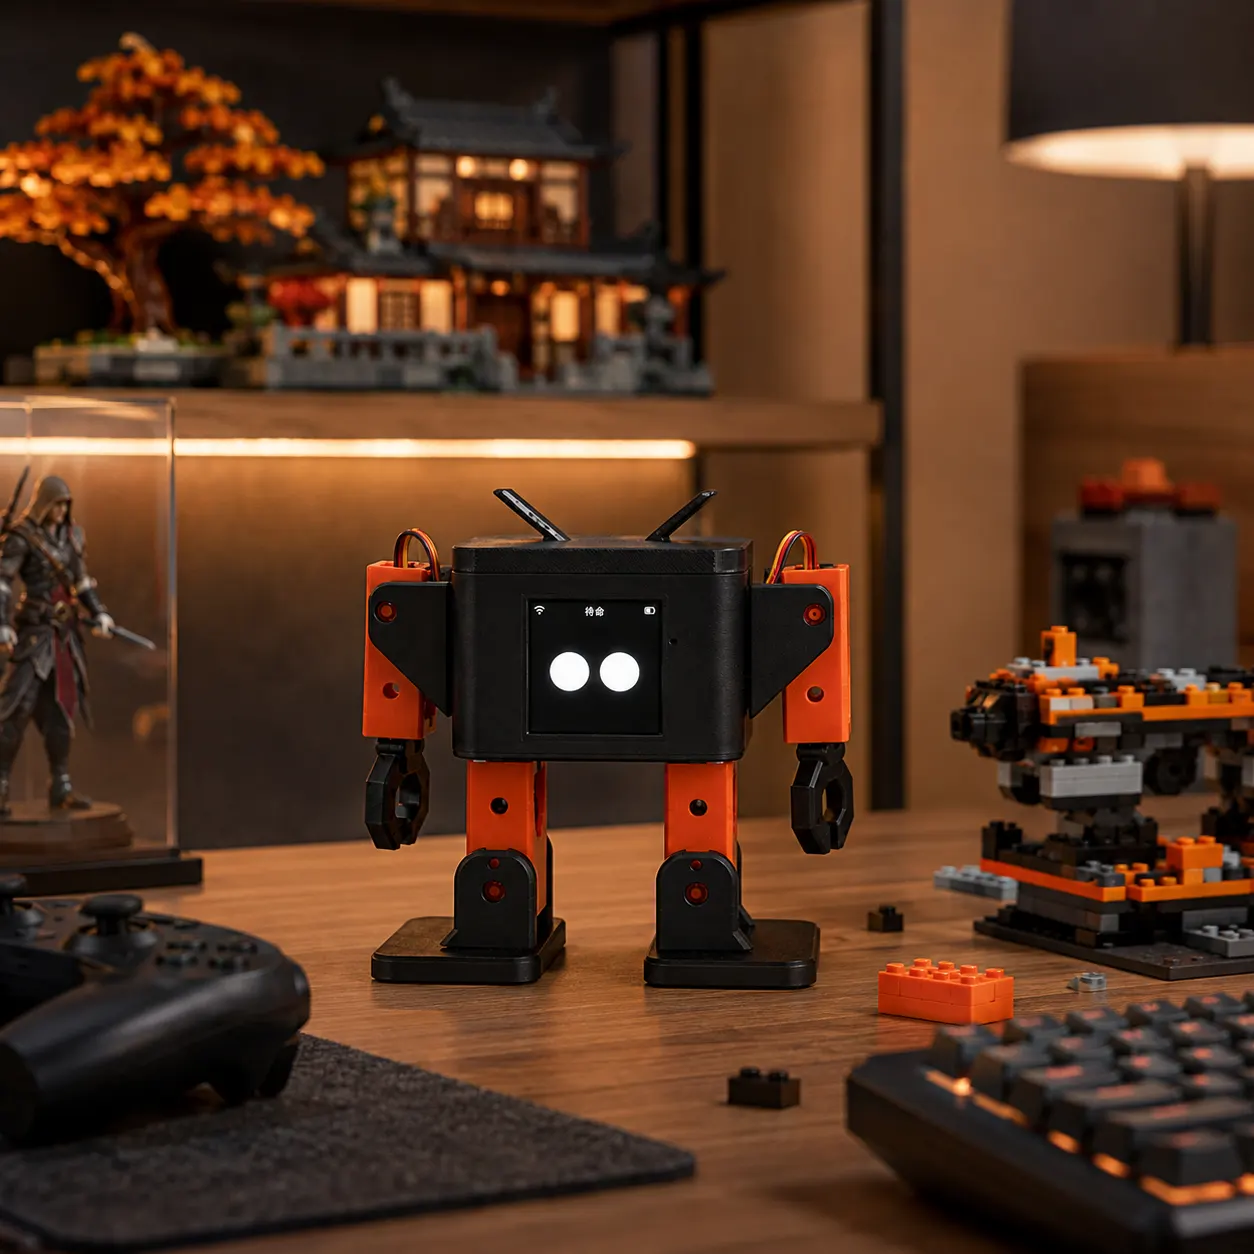
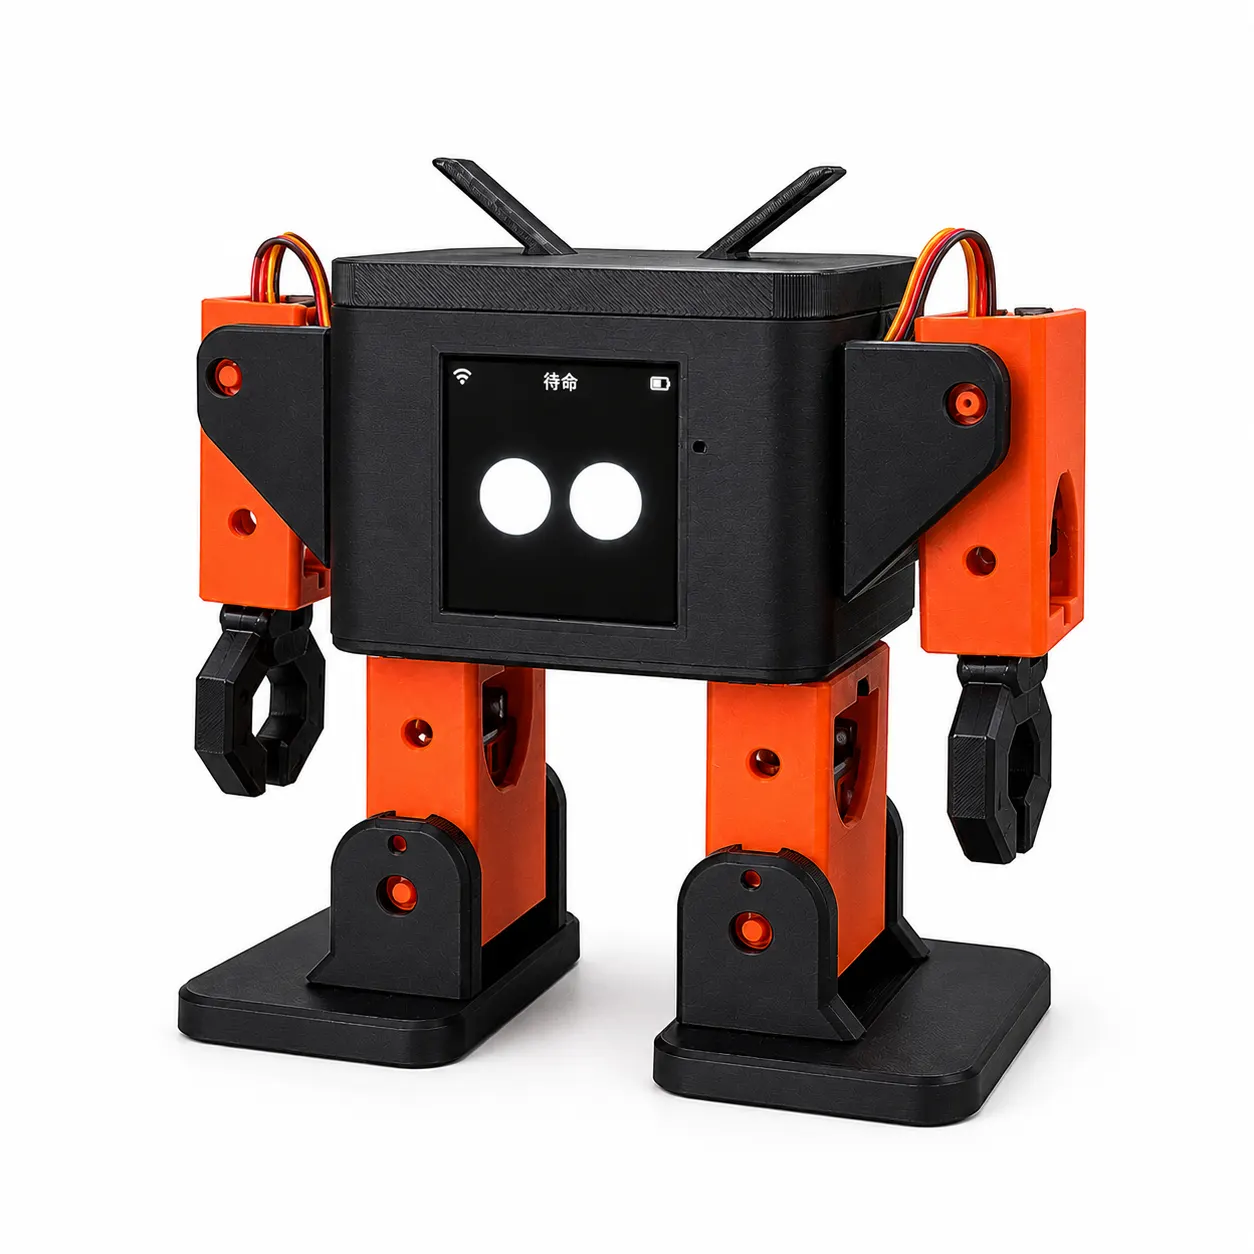
Otto 可动机器人
Otto机器人产品形态 Otto机器人应用场景

Otto 可动机器人

用语音、屏幕和动作回应用户

语音交互 对话、角色与音色能力按项目配置
动作表达 电机关节与动作编排形成行为反馈
屏幕反馈 表情、状态和引导内容可按场景设计
开放扩展 传感器、控制逻辑和内容服务可扩展

动作自由度、传感器、续航与结构强度需根据目标场景进行项目确认。

动作必须让用户看得懂

语音状态、屏幕表情和动作应表达同一件事,并在异常时回到安全状态。

Otto机器人互动引导
01

互动引导

以语音、表情和动作回应用户,增强引导过程的参与感。

Otto机器人编程教育
02

编程教育

把动作编排、传感器与对话能力转化为可观察的学习反馈。

Otto机器人商业展示
03

商业展示

作为品牌角色或展陈互动终端,连接讲解内容和现场互动。

规格信息与确认边界

机器人产品的动作、稳定性和续航彼此关联,需要根据使用频率、环境和成本目标共同取舍。

产品状态 参考设计,可进入定制开发
产品形态 屏幕、语音模组与电机关节组合机器人
基础交互 语音、屏幕表情与动作反馈
动作与传感 按动作范围、稳定性和场景确认
软件能力 角色、内容、动作编排和设备管理可选
可定制项 外观、动作、屏幕、传感器与交互流程
交付内容 产品定义、机构方案、控制软件与工程样机

先验证动作,再增加交互复杂度

样机阶段检查动作范围、噪声、温升、稳定性和交互节奏。

01 场景定义
02 动作规划
03 机构样机
04 软硬件联调
05 工程验证

机器人需要完成什么动作和任务?

告诉我们使用环境、互动对象和动作任务,我们先评估机构与控制方案。